進場我手飛不了,所以寫了一個 X-Plane 外掛讓飛機自己落地
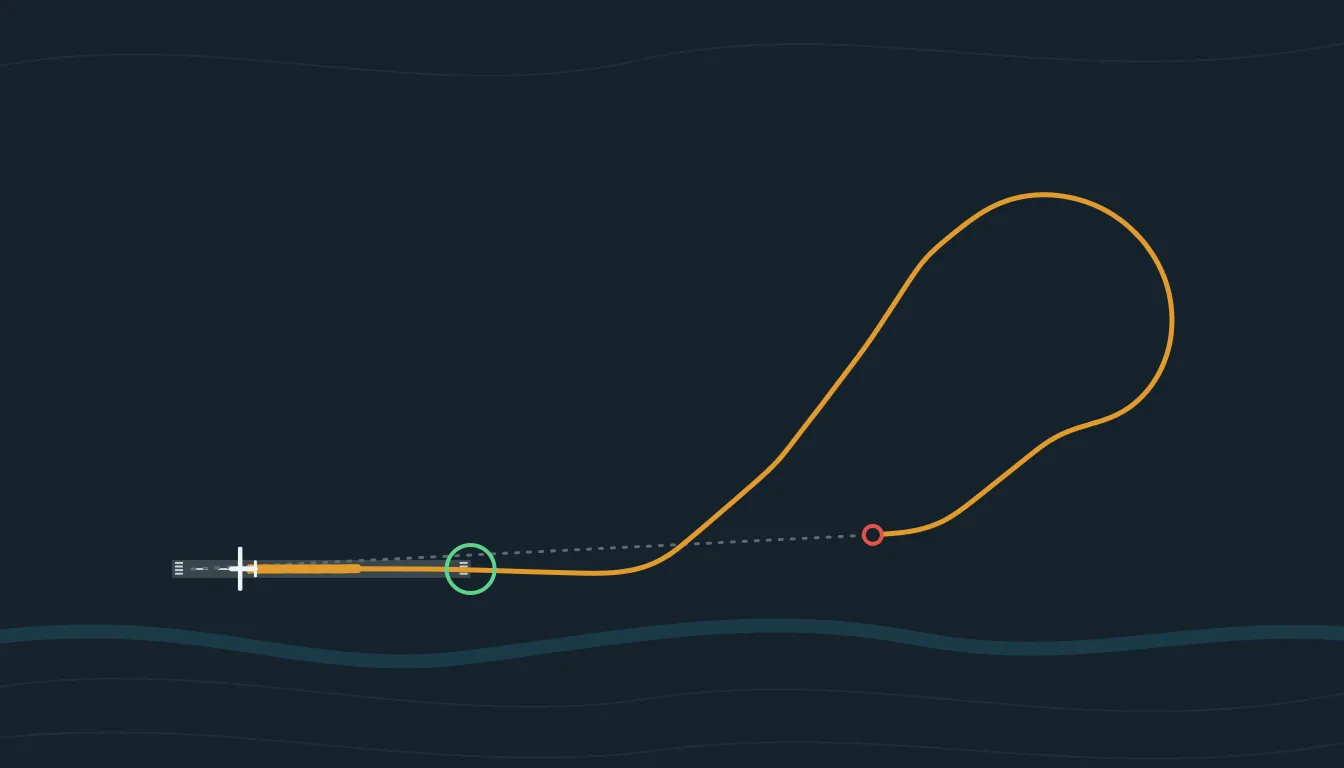
某天晚上,X-Plane 12 裡的 ATR 72-600 在松山機場 10 號跑道五邊外 10 海浬、大約 3600 ft,兩具發動機同時熄火。天氣和時間都照真實的,那天晚上吹東風,約 8 kt。接下來沒有人碰操縱桿。外掛自己判斷滑得回去,選了 RCSS 10,一路滑到跑道上,主輪接地在跑道頭後 573 公尺,偏中心線 2 公尺,滾行減到 12 kt,把飛機交還給我。
影片剪了兩趟。前半是白天,從 10 號跑道起飛,爬到大約 3000 ft 兩具發動機熄火,外掛掉頭落回 28 號跑道;後半就是上面這趟晚上。
去年寫〈在虛擬天空中找自由:模擬飛行二十年〉的時候,我提過一次在 777 上遇到雙發失效。那次算完數字,單指操作幾乎不可能手動飛完,我就關掉模擬器。這次一樣是兩具發動機都熄火,飛機自己飛回了跑道。
為什麼要做這個
起飛、爬升、巡航、下降,我跟著 FD 還可以。這幾個階段修正慢一點、粗一點,都還有時間拉回來。進場不一樣,最後那段要同時看中心線、下沉率和速度,有側風還要一邊用方向舵對正、一邊用副翼壓坡度,拉平只有幾秒。我知道手飛落地是飛行員的基本技能之一,但我的身體就是真的沒有辦法,進場階段精細的操作太多了。
以前飛 777,靠的是原廠的 AUTO LAND。可是客機的自動落地只做給 ILS 這類精密進場。有一次在 777 上飛 VOR 進場,自動駕駛把我帶到最低高度,我看不到跑道,就落不下去了。VOR、RNAV、LDA 這些進場,原廠的前提都是到了最低高度之後,由人自己接手。
ATR 72-600 更直接,它根本沒有自動落地。DeltaWing 這架 ATR 附的 FCOM 寫,自動駕駛進場最低只能用到 160 ft,到了就自己斷開,剩下的要人飛。
所以我開始做這個外掛。自動駕駛在低空斷開的那一刻,外掛接手,繼續沿著下滑道飛,拉平、收油、接地、放鼻輪,沿中心線滾行、開反槳、煞車,減到滑行速度就把飛機交還給我。
一開始只有 ILS。接著是松山 28 的 LDA,那條航道跟跑道夾約 7 度,沒有下滑道,外掛從導航資料讀出 3.43° 的下滑角,自己算一條虛擬下滑道。再來是 RNAV,第一條是宿霧 22L,現在也完成了。我都是一步一步來的。
這個外掛一開始叫 atr_autoland,只為這架 ATR 寫。後來我把它改名 Safety Pilot。safety pilot 是坐在旁邊、隨時準備接手的那位飛行員,儀器飛行訓練和試飛都有這個角色。中間一度叫 Second Officer,後來想到 S/O 是巡航時替班的,起降不上座,跟外掛接手的階段剛好相反,同一天又改掉。外掛也是這樣:用不到的時候什麼都不做,自動駕駛在低空斷開、發動機失效的時候接手,落地減速完或狀況解除,就把操縱交還。
改名的同一天,我也把跟 ATR 綁死的部分拆了出來。外掛的核心不再直接碰這架飛機,每種機型各寫一份描述,宣告自己支援哪些功能。下一架是 FlightFactor 777,只做非精確進場和雙發失效。前面那種 VOR 進場到了最低高度就落不下去的情況,在 777 上也會改由外掛接手。起飛滑跑時守跑道中心線也寫好了,還沒在模擬器裡實際飛過;之後還會加滑行。
接著處理發動機失效。單發進場和落地之外,我也要它在最極端的雙發熄火時,盡量滑翔回跑道。能回跑道當然最好,水上迫降是最後選擇,參見薩利機長的爭議。所以外掛的順序是先找滑得到、還留有餘裕的跑道,沒有才找水面,水面也沒有,才在陸上找地方迫降。
Airbus 的 DragonFly
做到一半我想到,空中巴士是不是也有類似的專案,只是最近被法規搞掉了而已?我其實好像就是在做這種事情。
查了之後,前半是對的。Airbus 的子公司 Airbus UpNext 在 2023 年 1 月公布,已經在一架 A350-1000 測試機上試飛一組技術,正式名稱是 Airbus UpNext DragonFly,內容有三項:巡航中自動緊急轉降、自動落地、滑行輔助。試飛時模擬一名組員失能,飛機會把禁航區、地形、天氣考慮進去,自己產生一條新航路,再跟航管和航空公司的簽派中心聯絡。名字取自蜻蜓,蜻蜓認得出地標,這套系統也是靠辨識地面的特徵,讓飛機看得到周圍,自己安全地機動(Airbus 新聞稿)。
後半要修正。被法規擋下來的不是 DragonFly,是減少駕駛艙人數這件事。歐洲航空安全總署(EASA)從 2021 年開始研究兩種做法,一種是巡航時只留一名飛行員(eMCO),一種是全程單人駕駛(SiPO)。2025 年 6 月的報告結論是,以現在的駕駛艙設計,沒辦法充分證明單人駕駛跟現在兩人組一樣安全,這條研究先停下來(AIN 報導)。DragonFly 本身後來有沒有往航線推,我沒查到。
我做的跟 DragonFly 確實是同一類事情:人沒辦法飛的時候,飛機自己找地方落地。Airbus 要處理的是飛行員在空中突然失能,真的要上航線還得過認證。我是每一趟都知道自己飛不了那一段,在模擬器裡也不用認證。導引的來源也不一樣,Airbus 靠辨識地面的特徵,這個外掛用的是導航資料和飛機位置,從跑道頭座標和進場程序的下滑角,算出虛擬的下滑道和中心線。
五邊上熄火的幾趟
第一趟原本要從 3000 ft 開始,實際在大約 2600 ft、離跑道頭 9 海浬熄火,起落架和襟翼還放著,又頂著 11 kt 的逆風。外掛沒有回跑道,直接選了一塊地迫降,我按了暫停問為什麼。算下來,從那裡直線滑回 RCSS 10,乾淨外形也要大約 3500 ft,範圍內 6 條跑道的餘裕全是負的,它的判斷是對的。
第二趟拉到 5000 ft、收好外形再熄火。這次它選了 RCSS 10,但高度太多,先繞了一整圈把多出來的高度消掉,才進五邊。第三趟改成大約 3600 ft,它直接切進五邊落地。不過那趟前兩分半,飛機一直左右晃,外掛在「回去盤旋」和「結束盤旋」之間每秒切換一次,前後切了一百多次。我在畫面上也看到了,正想問。修好、重裝之後又飛了兩趟,都沒有再切。影片後半是最後一趟,從大約 2550 ft 開始錄到落地交還,聲音是 X-Plane 本身的。
起飛後熄火
前面那幾趟都是在五邊上熄火,跑道就在前面。後來試的是另一種情況:剛起飛,跑道還在背後,兩具發動機一起停。
一樣是真實天氣,全重 16 噸,襟翼 15,從 10 號跑道起飛,111 kt 抬頭,612 ft 接上自動駕駛。起飛這段是測試腳本飛的,熄火之後才全部交給外掛。離地大約 3000 ft、134 kt 時兩具發動機同時熄火,外掛 4 秒內選定掉頭回 28 號跑道,那時離跑道 1.9 海浬,高度餘裕 1484 ft。它照記憶項目把螺旋槳順槳、切斷燃油、關掉燃油泵,接著算出掉頭之後還會多出 268 ft,就提早放襟翼 15 把高度消掉。沒有液壓,起落架靠重力放下來。
62 ft 拉平,主輪接地在跑道頭後 991 公尺,偏中心線 2.1 公尺,滾到 1930 公尺時減到 12 kt,把飛機交還給我。從熄火到停住,4 分 14 秒。
去年那次雙發失效,我承認做不到,關掉了模擬器。這次我只是在旁邊看,看它自己算、自己選,滑回跑道。
狀況都這樣了,我還是沒有放棄這個興趣。
COMMENTS 留言討論
載入留言系統中...
無法載入留言系統。您可以前往 GitHub Discussions 參與討論。